.
التوجه نحو الماكينات الذكية
وقت الإصدار:
2021-08-02
مع تطور تكنولوجيا المعلومات الحديثة، وخاصة تكنولوجيا الذكاء الاصطناعي من الجيل الجديد، شهدت تكنولوجيا ماكينات التشغيل الذكية فرص تطوير جديدة. تستند هذه المقالة إلى ثلاثة نماذج للتصنيع الذكي كما عرّفتها الأكاديمية الصينية للهندسة، وتوضح بشكل منهجي مفهوم وآثار وخصائص وبنية ماكينات التشغيل الذكية. تكشف المقالة عن المراحل الثلاثة التي تطورت خلالها ماكينات التشغيل من ماكينات التشغيل اليدوية إلى ماكينات التشغيل الذكية (ماكينات التشغيل ذات التحكم الرقمي، وماكينات التشغيل المرتبطة بالإنترنت، وماكينات التشغيل الذكية)، وتقوم بتحليل مفصل لمبادئ تحقيق أربعة جوانب من التحكم الذكي: الإدراك الذاتي والاتصال، التعلم الذاتي والنمذجة، التحسين الذاتي واتخاذ القرار، والتحكم الذاتي والتنفيذ. كما تقترح المقالة أن ماكينات التشغيل الذكية تتشكل وتراكم المعرفة من خلال التعلم من البيانات، وتقدم تقنيات تمكين رئيسية مثل طريقة تحليل مجال التعليمات، وتقنية النمذجة المختلطة بين الفيزياء والبيانات الضخمة، والتحكم المزدوج باستخدام رموز i ورموز مزدوجة. بناءً على هذه الأبحاث، تم تطوير نظام التحكم الرقمي الذكي ونموذج صناعي لماكينات التشغيل الذكية. من خلال تطبيقات عملية تتعلق بتحسين جودة المعالجة المعتمدة على Cyber NC والتحكم المزدوج، وتحسين معلمات العملية المعتمدة على نمذجة البيانات الضخمة، ونمذجة نظام تغذية ماكينات التشغيل وتصحيح الأخطاء المعتمد على التعلم العميق، تم التحقق من الاندماج العميق بين تكنولوجيا الذكاء الاصطناعي من الجيل الجديد وتكنولوجيا التصنيع، مما يمثل وسيلة فعالة ومريحة لتطور ماكينات التشغيل من "الإنترنت + ماكينات التشغيل" إلى "الذكاء + ماكينات التشغيل".

1. المقدمة
التكنولوجيا الأساسية للثورة الصناعية الجديدة هي التصنيع الذكي - الرقمنة، الشبكة، والذكاء في الصناعة. باعتبارها الاتجاه الرئيسي للإنترنت الصناعي في الولايات المتحدة، والصناعة 4.0 في ألمانيا، والتنمية عالية الجودة للصناعة في الصين، فإن التصنيع الذكي يدمج بشكل عميق بين تكنولوجيا المعلومات المتقدمة (خاصة تكنولوجيا الذكاء الاصطناعي من الجيل الجديد) وتقنية التصنيع، لدفع الثورة الصناعية الجديدة.
الآلة هي "الأم الصناعية" للصناعة، ودرجة ذكائها لها تأثير كبير على تنفيذ التصنيع الذكي. تسريع تقدم الآلات نحو الذكاء وزيادة مستوى ذكاء الآلات ليس فقط حاجة ملحة تواجهها صناعة الآلات، بل هو أيضًا الأساس الرئيسي لبناء دولة قوية في التصنيع.
في نهاية عام 2017، اقترح الأكاديمية الهندسية الصينية ثلاثة نماذج أساسية للتصنيع الذكي: التصنيع الرقمي، التصنيع الرقمي الشبكي، والتصنيع الذكي الرقمي الشبكي - التصنيع الذكي من الجيل الجديد، مما وحد الفكر لتطوير التصنيع الذكي وأشار إلى الاتجاه.
استنادًا إلى النماذج الثلاثة للتصنيع الذكي وتاريخ تطور الآلات، يمكن تقسيم تطور الآلات من الآلات التقليدية اليدوية إلى الآلات الذكية إلى ثلاثة مراحل: الآلات الرقمية + (آلة التحكم الرقمي، NCMT)، أي الآلات ذات التحكم الرقمي؛ الإنترنت + الآلات ذات التحكم الرقمي (آلة ذكية، SMT)، أي الآلات المتصلة بالإنترنت؛ الجيل الجديد من الذكاء الاصطناعي + الإنترنت + الآلات ذات التحكم الرقمي، أي الآلات الذكية (آلة ذكية، IMT).
المرحلة الأولى هي الآلات ذات التحكم الرقمي. تتمثل ميزتها الرئيسية في: إضافة نظام التحكم الرقمي بين الإنسان والآلة اليدوية، حيث يتم تنفيذ العمل البدني للإنسان بواسطة نظام التحكم الرقمي.
المرحلة الثانية هي الإنترنت + الآلات. تتمثل ميزتها الرئيسية في دمج تكنولوجيا المعلومات مثل الشبكات مع الآلات ذات التحكم الرقمي، مما يمنح الآلات القدرة على الإدراك والاتصال، حيث يتم تنفيذ بعض القدرات الإدراكية والمعرفة البشرية بواسطة نظام التحكم الرقمي.
المرحلة الثالثة هي الآلات الذكية. تتمثل ميزتها الرئيسية في: دمج تكنولوجيا الذكاء الاصطناعي من الجيل الجديد في الآلات ذات التحكم الرقمي، مما يمنح الآلات القدرة على التعلم، ويمكنها توليد وتراكم المعرفة. يتم تنفيذ العمل العقلي القائم على التعلم البشري بواسطة نظام التحكم الرقمي.
استنادًا إلى تحليل تطور الآلات، فإن محتوى البحث المقترح في هذه المقالة هو كما يلي: الجزء الثاني يقدم تفاصيل حول عملية تطور الآلات إلى الآلات الذكية؛ الجزء الثالث يناقش بشكل رئيسي مبادئ التحكم في الآلات الذكية (بما في ذلك التقنيات الرئيسية الممكنة)، والخصائص الرئيسية وأربع ميزات وظيفية؛ الجزء الرابع يوضح بشكل محدد الممارسات لنظام التحكم الرقمي الذكي ونموذج الآلات الذكية، ومن خلال حالات تطبيق التكنولوجيا الذكية، تم التحقق من جدوى وفعالية الآلات الذكية والتكنولوجيا الذكية؛ الجزء الخامس يقدم ملخصًا شاملًا.
2. تطور الآلات إلى الآلات الذكية
الآلة اليدوية (آلة تعمل يدويًا، MOMT) هي الشكل الأولي للآلة، وهي دمج بين الإنسان ونظام الآلة الفيزيائي. يقوم المشغل من خلال إدراكه وقراراته باستخدام عقله، بالتحكم في الآلة بيديه، لإكمال معالجة الأجزاء. تتم عملية المعالجة للآلة اليدوية بالكامل بواسطة الإنسان من خلال إدراك المعلومات، التحليل، اتخاذ القرار، والتحكم في العمليات، مما يشكل "نظام إنسان-آلة".
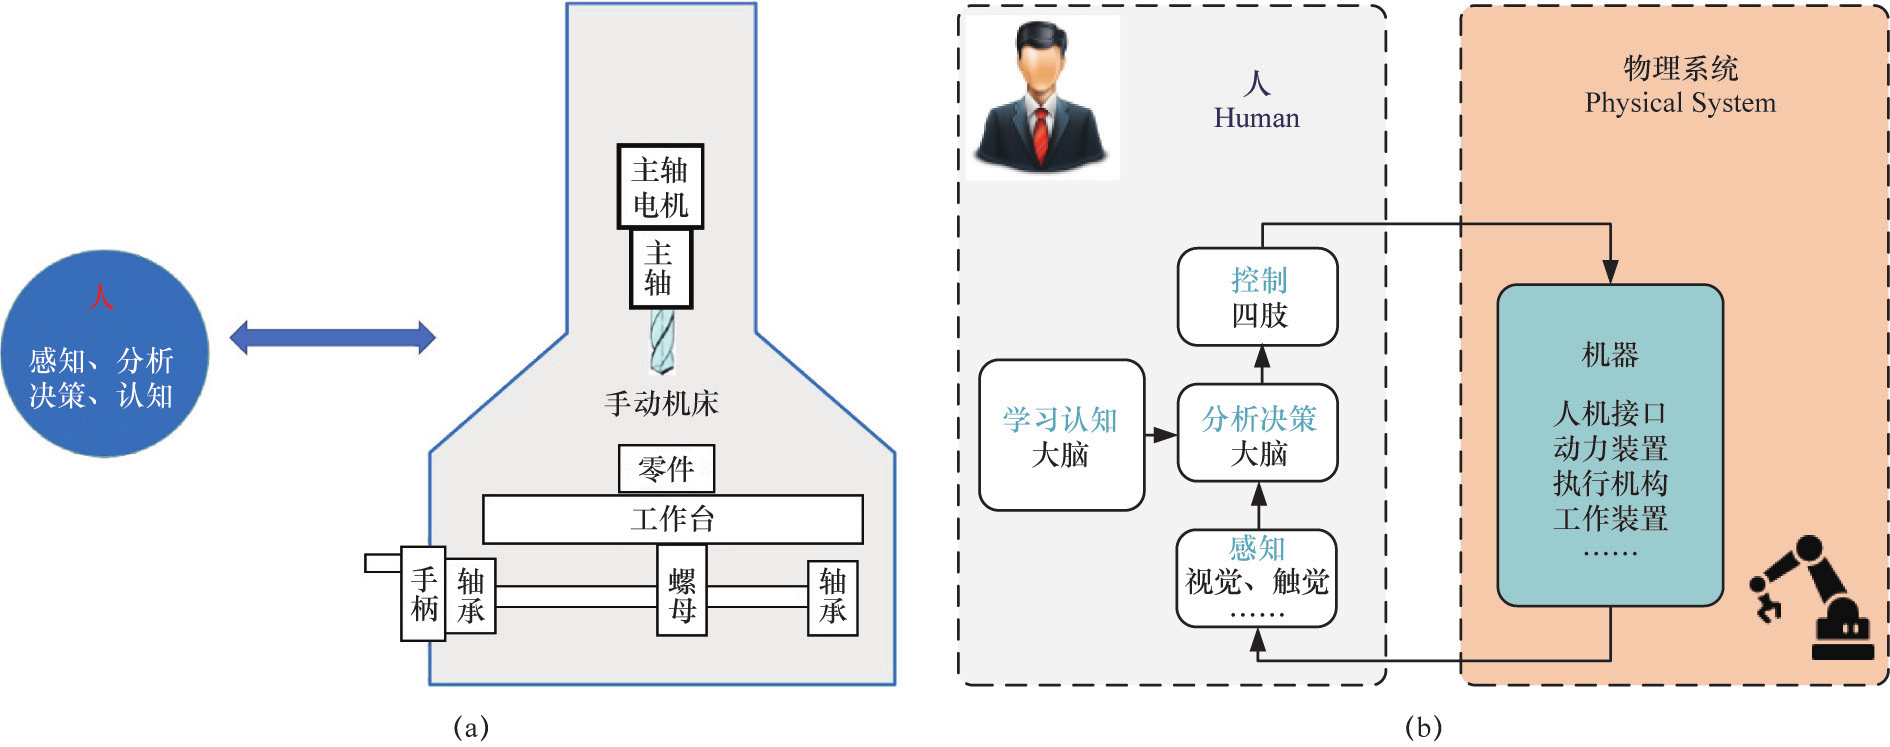
الشكل 1. (أ) مبدأ التحكم في الآلة اليدوية؛ (ب) "نظام إنسان-آلة" المكون من الآلة اليدوية.
يمكن تقسيم تطور الآلات من الآلات اليدوية إلى الآلات الذكية إلى ثلاثة مراحل: الآلات ذات التحكم الرقمي، الإنترنت + الآلات، والآلات الذكية.
2.1. الآلات ذات التحكم الرقمي
مع تطور تكنولوجيا التحكم الرقمي، تطورت الآلات اليدوية إلى الآلات ذات التحكم الرقمي. من خلال إضافة نظام التحكم الرقمي بين الإنسان والآلة، يتم إدخال معلومات المعالجة إلى نظام التحكم الرقمي عبر كود G، حيث يحل نظام التحكم الرقمي محل الإنسان في التحكم في الآلة، لتحقيق التحكم في حركة الآلة.
الآلات ذات التحكم الرقمي هي "نظام إنسان-معلومات-آلة"، حيث تم إضافة نظام معلومات بين "الإنسان" و"الآلة". يتمثل مبدأ التحكم في الآلات ذات التحكم الرقمي في الشكل 2.

الشكل 2. (أ) مبدأ التحكم في الآلات ذات التحكم الرقمي؛ (ب) "نظام إنسان-معلومات-آلة" للآلات ذات التحكم الرقمي.
بالمقارنة مع الآلات اليدوية، فإن التغيير الجوهري الذي يحدث في الآلات ذات التحكم الرقمي هو: إضافة نظام التحكم الرقمي بين الكيانات الفيزيائية للإنسان والآلة. يلعب نظام التحكم الرقمي دورًا مهمًا في عملية معالجة الآلات. يحل نظام التحكم الرقمي محل العمل البدني للإنسان، ويتحكم في الآلة لإكمال مهام المعالجة.
لكن نظرًا لأن الآلات ذات التحكم الرقمي تعتمد فقط على كود G لتحقيق التحكم في مسار الأدوات والأجزاء، فإنها تفتقر إلى القدرة على إدراك، ردود الفعل، ونمذجة التعلم لحالة المعالجة الفعلية للآلة (مثل قوة القطع، القوة العطالية، قوة الاحتكاك، الاهتزاز، قوة القطع، التشوه الحراري، وتغيرات البيئة)، مما يؤدي إلى انحراف المسار الفعلي عن المسار النظري، مما يؤثر على دقة المعالجة، وجودة السطح، وكفاءة الإنتاج. لذلك، فإن مستوى الذكاء في الآلات ذات التحكم الرقمي التقليدية ليس مرتفعًا.
2.2. الإنترنت + الآلات
في السنوات الأخيرة، مع التقدم المستمر في تكنولوجيا "الإنترنت +"، وتطور دمج الإنترنت مع الآلات ذات التحكم الرقمي، بدأت تقنيات الإنترنت، وإنترنت الأشياء، وأجهزة الاستشعار الذكية في تطبيقها في خدمات الآلات ذات التحكم الرقمي عن بُعد، ومراقبة الحالة، وتشخيص الأعطال، وإدارة الصيانة، حيث قامت الشركات المحلية والدولية في مجال الآلات بإجراء بعض الأبحاث والممارسات.
"الإنترنت + أجهزة الاستشعار" هو سمة نموذجية للإنترنت + الآلات، حيث يحل بشكل رئيسي مشكلة عدم كفاية قدرة الإدراك للآلات ذات التحكم الرقمي وصعوبة الاتصال بالمعلومات.
بالمقارنة مع الآلات ذات التحكم الرقمي، فإن الإنترنت + الآلات تضيف أجهزة استشعار، مما يعزز قدرة الإدراك لحالة المعالجة؛ وتطبيق الإنترنت الصناعي لتحقيق الاتصال والتواصل بين الأجهزة، وجمع وتوحيد بيانات حالة الآلات؛ وتحليل ومعالجة البيانات المجمعة لتحقيق التحكم في عملية معالجة الآلات في الوقت الحقيقي أو غير الوقت الحقيقي. يتمثل مبدأ التحكم في الإنترنت + الآلات في الشكل 3.

الشكل 3. (أ) مبدأ التحكم في الإنترنت + الآلات؛ (ب) نظام التصنيع الرقمي الشبكي "نظام إنسان-معلومات-آلة".
يمتلك الإنترنت + الآلات مستوى معين من الذكاء، ويتجلى ذلك بشكل رئيسي في:
(1) تكنولوجيا الشبكات والآلات ذات التحكم الرقمي تتكامل باستمرار. في عام 2006، اقترحت جمعية تكنولوجيا التصنيع الأمريكية بروتوكول MT-Connect، لتحقيق الاتصال بين معدات الآلات. في عام 2018، وضعت جمعية مصنعي الآلات في ألمانيا بروتوكول الاتصال المتصل للآلات ذات التحكم الرقمي بناءً على نموذج المعلومات الخاص بمعيار الاتصال OPC UA. اقترحت شركة Huazhong CNC بالتعاون مع الشركات المحلية لنظام التحكم الرقمي بروتوكول الاتصال للآلات ذات التحكم الرقمي NC-Link، مما حقق نقل معلمات العملية، حالة المعدات، سير العمل، المعلومات عبر الوسائط، وتدفق المعلومات في عملية التصنيع.
(2) بدأ نظام التصنيع في التطور نحو المنصات. أطلقت الشركات الأجنبية منصات تقنية لمعالجة البيانات الضخمة. أطلقت شركة GE منصة الإنترنت الصناعي Predix الموجهة لصناعة التصنيع، وأصدرت شركة Siemens منصة السحابة الصناعية المفتوحة Mindsphere؛ وقدمت شركة Huazhong CNC أول منصة خدمات سحابية لنظام التحكم الرقمي، مما يوفر طرق تطوير موحدة وتكامل وحدات العمليات للتطوير الثانوي لنظام التحكم الرقمي. حاليًا، تظل هذه المنصات في الغالب على مستوى تقنيات الإنترنت الصناعي، والبيانات الضخمة، والحوسبة السحابية، ومع تطور تقنيات الذكاء الاصطناعي، تظهر إمكانيات واتجاهات تطبيقها على ماكينات التشغيل الذكية.
(3) بدأت الوظائف الذكية تظهر بشكل أولي. في الخارج، عرضت شركة Mazak اليابانية في عام 2006 ماكينة CNC مزودة بأربع وظائف ذكية، بما في ذلك التحكم النشط في الاهتزاز، والحواجز الحرارية الذكية، والحواجز الأمنية الذكية، والتنبيهات الصوتية. أطلقت شركة DMG MORI تطبيق CELOS لتوسيع البيئة المفتوحة. طورت شركة FANUC تقنيات التحكم في ماكينات التشغيل الذكية مثل التحكم التكيفي الذكي، ومؤشر الحمل الذكي، وتسريع وتباطؤ المحور الذكي، والتحكم الحراري الذكي. يتمتع نظام التحكم TNC640 من شركة Heidenhain بوظائف ذكية مثل الطحن السريع، والمراقبة الديناميكية، والدقة العالية الديناميكية. نظام التحكم الرقمي HNC-8 من شركة Huazhong CNC في الصين يدمج وظائف ذكية مثل تحسين معلمات العمليات، وتعويض الأخطاء، ومراقبة انكسار الأدوات، وضمان صحة الماكينة.
على الرغم من أن "الإنترنت + الماكينات" قد تطور لأكثر من عشر سنوات، وحقق بعض النتائج البحثية والتطبيقية، إلا أنه حتى الآن، تم تحقيق بعض الإدراك البسيط، والتحليل، والتغذية الراجعة، والتحكم، ولم يصل بعد إلى مستوى استبدال العمل العقلي البشري. بسبب الاعتماد المفرط على الخبراء البشريين في النمذجة النظرية وتحليل البيانات، تفتقر الماكينات إلى الذكاء الحقيقي، مما يؤدي إلى صعوبة وبطء تراكم المعرفة، وعدم كفاية تكيف التقنية وفعاليتها. السبب الجذري هو أن قدرة الماكينات على التعلم الذاتي وتوليد المعرفة لم تحقق بعد اختراقًا جوهريًا.
2.3. الماكينات الذكية
منذ بداية القرن الجديد، تتطور تقنيات المعلومات الجديدة مثل الإنترنت المحمول، والبيانات الضخمة، والحوسبة السحابية، وإنترنت الأشياء بسرعة، مما يشكل قفزة جماعية. تركز هذه التقدمات التكنولوجية على الاختراق الاستراتيجي في تقنيات الذكاء الاصطناعي من الجيل الجديد، والتي تتميز بقدرتها على توليد المعرفة، وتراكمها، واستخدامها.
تتكون تقنيات التصنيع الذكية من الجيل الجديد، الناتجة عن الاندماج العميق بين الذكاء الاصطناعي من الجيل الجديد وتقنيات التصنيع المتقدمة، من المحركات الأساسية للثورة الصناعية الجديدة، كما توفر فرصًا كبيرة لتطوير الماكينات إلى ماكينات ذكية، وتحقيق الذكاء الحقيقي.
الماكينات الذكية هي ماكينات تم دمج تقنيات المعلومات من الجيل الجديد مع تقنيات الذكاء الاصطناعي من الجيل الجديد وتقنيات التصنيع المتقدمة، حيث تستخدم الإدراك الذاتي والاتصال للحصول على معلومات تتعلق بالماكينة، والمعالجة، وظروف العمل، والبيئة، وتولد المعرفة من خلال التعلم الذاتي والنمذجة، وتستطيع تطبيق هذه المعرفة لإجراء تحسينات ذاتية واتخاذ قرارات، وإكمال التحكم الذاتي والتنفيذ، وتحقيق تشغيل متعدد الأهداف بجودة وكفاءة وأمان وموثوقية منخفضة الاستهلاك.

الشكل 4. تعريف الماكينات الذكية.
من خلال استخدام تقنيات الذكاء الاصطناعي من الجيل الجديد، يتم منح الماكينات القدرة على تعلم المعرفة، وتراكمها، واستخدامها، مما يؤدي إلى تغيير جذري في العلاقة بين الإنسان والماكينة، وتحقيق التحول من "إعطائهم السمكة" إلى "تعليمهم كيفية الصيد".
3. الماكينات الذكية المعتمدة على الذكاء الاصطناعي من الجيل الجديد
3.1. مبادئ التحكم في الماكينات الذكية
استنادًا إلى تعريف الماكينات الذكية في القسم 2.3، يقترح هذا المقال مبادئ وآليات تحقيق الإدراك الذاتي والاتصال، والتعلم الذاتي والنمذجة، والتحسين الذاتي واتخاذ القرارات، والتحكم الذاتي والتنفيذ للماكينات الذكية، كما هو موضح في الشكل 5.

الشكل 5. مبادئ التحكم في الماكينات الذكية.
3.1.1. الإدراك الذاتي والاتصال
يتكون نظام التحكم الرقمي من وحدات مثل جهاز التحكم الرقمي، والمحركات السيرفو، والمحركات الكهربائية، وهو الوحدة الأساسية للتحكم في الماكينة لأداء مهام العمل مثل المعالجة الآلية. خلال تشغيل ماكينة التحكم الرقمي، يتم إنتاج كمية كبيرة من البيانات الكهربائية الأصلية التي تتكون من إشارات التحكم والأشارات الراجعة، وهذه البيانات الكهربائية الداخلية هي وصف دقيق وكمّي لحالة العمل (أو ما يسمى ظروف العمل) وحالة التشغيل للماكينة. لذلك، فإن نظام التحكم الرقمي هو في نفس الوقت منفذ في الفضاء الفيزيائي، ومستشعر في الفضاء المعلوماتي.
تعتبر البيانات الكهربائية الداخلية لنظام التحكم الرقمي المصدر الرئيسي للبيانات الإدراكية، حيث تشمل البيانات الكهربائية الحية داخل الماكينة، مثل بيانات الإدخال G للكود أثناء معالجة الأجزاء (موقع الإدخال، خطأ متابعة الموقع، سرعة التغذية، إلخ)، وبيانات التحكم الكهربائية الداخلية من المحركات والمحركات (طاقة المحور، تيار المحور، تيار محور التغذية، إلخ)، كما هو موضح في الشكل 5. من خلال تجميع البيانات الكهربائية الداخلية لنظام التحكم الرقمي مع البيانات المجمعة من المستشعرات الخارجية (مثل درجة الحرارة، الاهتزاز، والرؤية، إلخ)، وكذلك بيانات عمليات المعالجة المستخرجة من كود G (مثل عرض القطع، عمق القطع، ومعدل إزالة المواد، إلخ)، يتم تحقيق الإدراك الذاتي لماكينة التحكم الرقمي.
يمكن تحقيق الإدراك الذاتي للماكينات الذكية من خلال "مذبذب مجال الأوامر" و"طرق تحليل مجال الأوامر" لإنشاء علاقة بين بيانات الحالة وظروف العمل. باستخدام طريقة تجميع البيانات الكبيرة في "مجال الأوامر" لجمع بيانات عملية المعالجة، من خلال NC-Link لتحقيق الاتصال المتبادل للماكينة وتجميع البيانات الكبيرة، يتم تشكيل بيانات كبيرة على مدار حياة الماكينة.
3.1.2. التعلم الذاتي والنمذجة
الهدف الرئيسي من التعلم الذاتي والنمذجة هو توليد المعرفة من خلال التعلم. المعرفة المتعلقة بالمعالجة الرقمية هي القوانين التي تستجيب بها الماكينة أثناء الممارسة العملية. النماذج والمعلمات داخل النماذج هي حوامل المعرفة، وتوليد المعرفة هو عملية إنشاء الأنماط وتحديد المعلمات داخل النماذج. استنادًا إلى البيانات التي تم الحصول عليها من الإدراك الذاتي والاتصال، يتم استخدام مكتبة خوارزميات الذكاء الاصطناعي من الجيل الجديد المدمجة في منصة البيانات الكبيرة لتوليد المعرفة من خلال التعلم.
في التعلم الذاتي والنمذجة، هناك ثلاث طرق لتوليد المعرفة: النمذجة النظرية لعلاقة السبب والنتيجة بين إدخال/استجابة الماكينة استنادًا إلى النموذج الفيزيائي؛ النمذجة الكبيرة للبيانات المتعلقة بمهام العمل وحالة التشغيل للماكينة؛ النمذجة المختلطة التي تجمع بين البيانات الكبيرة للماكينة والنمذجة النظرية.
يمكن أن يؤدي التعلم الذاتي والنمذجة إلى إنشاء نماذج تشمل نموذج الهيكل المكاني للماكينة، ونموذج الحركة، ونموذج الأخطاء الهندسية، ونموذج الأخطاء الحرارية، ونموذج التحكم في المعالجة الرقمية، ونموذج نظام العمليات للماكينة، ونموذج الديناميكا للماكينة، وهذه النماذج يمكن أيضًا مشاركتها مع ماكينات من نفس النوع. تشكل النماذج التوأم الرقمي للماكينة، كما هو موضح في الشكل 5.
3.1.3. التحسين الذاتي واتخاذ القرارات
شرط اتخاذ القرار هو التنبؤ الدقيق. عندما تتلقى الماكينة مهمة معالجة جديدة، يتم استخدام نماذج الماكينة المذكورة أعلاه للتنبؤ باستجابة الماكينة. بناءً على نتائج التنبؤ، يتم إجراء تحسينات متعددة الأهداف مثل تحسين الجودة، وتحسين العمليات، وضمان الصحة، وإدارة الإنتاج، مما يؤدي إلى اتخاذ قرارات معالجة مثلى، وتوليد كود التحكم الذكي i الذي يحتوي على معلومات التحسين واتخاذ القرار، لاستخدامه في تحسين المعالجة. التحسين الذاتي واتخاذ القرارات هو عملية استخدام النماذج للتنبؤ، ثم تحسين القرارات، وتوليد كود i.
i代码是实现数控机床自主优化与决策的重要手段。不同于传统的G代码,i代码是与指令域对应的多目标优化加工的智能控制代码,是对特定机床的运动规划、动态精度、加工工艺、刀具管理等多目标优化控制策略的精确描述,并随着制造资源状态的变化而不断演变。i代码的详细原理和介绍可参考有关专利[13]。
3.1.4. التحكم الذاتي والتنفيذ
利用双码联控技术,即基于传统数控加工几何轨迹控制的G代码(第一代码)和包含多目标加工优化决策信息的智能控制i代码(第二代码)的同步执行,实现G代码和i代码的双码联控,使得智能机床达到优质、高效、可靠、安全和低耗数控加工,如图5所示。
3.2. خصائص الآلات الذكية
与数控机床、互联网+机床相比,智能机床在硬件、软件、交互方式、控制指令、知识获取等方面都有很大区别,具体见表1。
表1 数控机床、互联网+机床与智能机床

3.3. الميزات الرئيسية للوظائف الذكية للآلات الذكية
不同智能机床的功能千差万别,但其追求的目标是一致的:高精、高效、安全与可靠、低耗。机床的智能化功能也围绕上述四个目标,可分为质量提升、工艺优化、健康保障、生产管理四大类。
(1)质量提升:提高加工精度和表面质量。提高加工精度是驱动机床发展的首要动力。为此,智能机床应具有加工质量保障和提升功能,可包括:机床空间几何误差补偿、热误差补偿、运动轨迹动态误差预测与补偿、双码联控曲面高精加工、精度/表面光顺优先的数控系统参数优化等功能。
(2)工艺优化:提高加工效率。工艺优化主要是根据机床自身物理属性和切削动态特性进行加工参数自适应调整(如进给率优化、主轴转速优化等)以实现特定的目的,如质量优先、效率优先和机床保护。其具体功能可包括:自学习/自生长加工工艺数据库、工艺系统响应建模、智能工艺响应预测、基于切削负载的加工工艺参数评估与优化、加工振动自动检测与自适应控制等。
(3)健康保障:保证设备完好、安全。机床健康保障主要解决机床寿命预测和健康管理问题,目的是实现机床的高效可靠运行。智能机床具有机床整体和部件级健康状态指示,以及健康保障功能开发工具箱。其具体功能可包括:主轴/进给轴智能维护、机床健康状态检测与预测性维护、机床可靠性统计评估与预测、维修知识共享与自学习等。
(4)生产管理:提高管理和使用操作效率。生产管理类智能化功能主要实现机床加工过程的优化及整个制造过程的低耗(时间和资源)。智能机床的生产管理类智能化功能主要分为机床状态监控、智能生产管理和机床操控这几类。其具体功能可包括:加工状态(断刀、切屑缠绕)智能判断、刀具磨损/破损智能检测、刀具寿命智能管理、刀具/夹具及工件身份ID与状态智能管理、辅助装置低碳智能控制等。
4. أنظمة التحكم الرقمي الذكية وممارسات الهندسة للآلات الذكية
根据HCPS的三元模式[14],在生产实践中的数控机床,机床是主体,数控系统是主导,人是主宰。从手动机床到数控机床再到智能机床,最大的变化就在于数控系统的作用不断增强。机床的智能化程度,主要取决于其主导者数控系统的智能化程度。智能机床需要配备相应的智能数控系统(intelligent numerical controller, INC)。
4.1. أنظمة التحكم الرقمي الذكية
本文研制了一款智能数控系统工程样机——华中9型INC,其设计方案和平台架构如图6所示。在INC中,数控装置、伺服驱动、电机和其他辅助装置组成LocalNC,它是数控机床的本地部分,完成数控机床的实时控制。

图6. INC体系构架。
除能实现传统数控系统的全部功能之外,INC还要具备智能化所需的最基本的感知能力,能实现控制过程中的指令数据、响应数据以及必要的外部传感器数据(如温度、振动、视频信号等)的实时采集和传输。
INC通过NCUC2.0总线实现伺服驱动、智能模块、外部传感器等多源数据的感知。利用NC-Link实现与数控机床、工业机器人、AGV小车、智能模块等设备的连接,获得大数据并存储于INC-Cloud云平台。
在INC中,建立物理机床响应模型构成数字孪生,由此实现智能化功能是其主要特征。在INC的体系架构中,我们建立物理机床和数控系统所对应的数字孪生模型Cyber MT和Cyber NC,它们可以在虚拟空间模拟真实世界的Physical MT和Local NC的运行原理和响应规律。作为Physical与Cyber的结合,INC不仅包括传统的NC物理实体,也包括Cyber NC和Cyber MT,它们是INC实现智能的关键。
4.2. نموذج الآلات الذكية
基于INC智能数控系统,以S5H精密加工机床、BL5-C车床、BM8-H铣床为主体,研制了三款智能机床的工业样机,如图7所示,分别从三个方面验证本文所提的智能化使能技术。

图7. 基于INC的智能机床样机。(a)S5H精密加工机床;(b)BL5-C智能车床;(c)BM8-H智能铣床。
S5H精密机床采用大理石床身,机床采用龙门结构,各进给轴采用直线电机驱动,并安装高精度光栅尺。采用了3套独立的温控系统,分别对主轴、床身和冷却液进行恒温控制。主轴和床身上安装18个温度传感器,主轴前端轴承及工作台共安装3个振动传感器。该机床定位精度< 1 μm,重复定位精度< 0.5 μm。S5H精密加工机床用于验证基于Cyber NC和双码联控的模具加工质量优化技术。
BL5-C车床为斜床身结构,分别在机床X向和Zتركيب مستشعرات درجة الحرارة في المواقع المهمة مثل محور التغذية (حامل المحامل، قاعدة الصمولة)، والمحور الرئيسي (المحامل)، والسرير، لمراقبة تغيرات درجة حرارة الماكينة. تركيب مستشعرات الاهتزاز على علبة المحور الرئيسي لمراقبة تردد الاهتزاز.X向和Zتركيب مقياس ضوئي على محور التغذية لتحقيق التحكم المغلق بالكامل. دقة تحديد موقع هذه الماكينة أقل من 6 ميكرومتر، ودقة إعادة تحديد الموقع أقل من 3 ميكرومتر، ودقة دوران قطعة العمل أقل من 2 ميكرومتر. تستخدم ماكينة الخراطة BL5-C للتحقق من تقنيات تحسين معلمات عملية الخراطة المعتمدة على البيانات الكبيرة والتعلم العميق.
تم تركيب 9 مستشعرات درجة حرارة في مواقع مختلفة مثل صواميل براغي محاور التغذية، وحوامل المحامل، وقاعدة المحرك على ماكينة الطحن BM8-H، وتم تركيب 4 مستشعرات درجة حرارة في علبة المحور الرئيسي، وتستخدم لمراقبة التشوه الحراري للماكينة؛ تم تركيب مستشعر اهتزاز ثلاثي المحاور على كل من المحور الرئيسي والطاولة، وتم تركيب مقياس ضوئي عالي الدقة على كل محور تغذية لتحقيق التحكم المغلق بالكامل. دقة تحديد موقع هذه الماكينة أقل من 10 ميكرومتر، ودقة إعادة تحديد الموقع أقل من 8 ميكرومتر. تستخدم ماكينة الطحن BM8-H للتحقق من تقنيات النمذجة الهجينة لنظام تغذية الماكينة وتعويض الأخطاء المعتمدة على الديناميكا والتعلم العميق.
4.3. حالات تطبيق الذكاء في الماكينات الذكية الرئيسية
4.3.1. تحسين جودة معالجة القوالب المعتمدة على Cyber NC والتحكم المزدوج.
تم تنفيذ هذه الحالة على ماكينة دقيقة S5H المجهزة بـ INC، باستخدام قطعة نموذجية من القالب Mercedes (الشكل 8) كمثال، للتحقق من تأثير تقنية التوأم الرقمي والتحكم المزدوج على تحسين جودة سطح المعالجة.

الشكل 8. قطعة اختبار Mercedes.
استنادًا إلى المعلمات الهندسية والهيكلية لماكينة S5H الدقيقة، تم إنشاء توأم رقمي على مستوى المعلمات لجهاز التحكم الرقمي Cyber NC. الكيان الفيزيائي لجهاز التحكم الرقمي وCyber NC متكافئ تمامًا على مستوى التداخل، حيث تتطابق التعليمات التداخلية الناتجة عن برنامج معالجة الأسطح تمامًا.
قبل المعالجة الفعلية، يتم إجراء محاكاة وتحسين لشفرة G لمعالجة القوالب على Cyber NC. يتم تحسين المسار التداخلي ومواءمة سرعة التغذية كأهداف تحسين، ويتم إجراء تحسينات متكررة لتصحيح المسار التداخلي وتعليمات تخطيط السرعة، حتى يتم تحقيق أهداف التحسين، ويتم إنشاء تعليمات i بناءً على نتائج التحسين. خلال المعالجة الفعلية، يتم تنفيذ شفرة G مع تعليمات i التي تحتوي على نتائج التحسين في نظام التحكم الرقمي في نفس الوقت، ويتم إكمال المعالجة من خلال التحكم المزدوج.
تظهر النتائج قبل وبعد التحسين في الشكل 9. تشير التجارب إلى أن استخدام طرق المحاكاة المعتمدة على نموذج التوأم والتحكم المزدوج يمكن أن يحسن بشكل كبير من مواءمة سرعة التغذية، مما يؤدي إلى تحسين جودة سطح الأجزاء المعالجة. لوحظ أن الأجزاء المعالجة بعد التحسين كانت أكثر وضوحًا، وذات مواءمة أفضل، وتوافق أعلى مع نموذج CAD الأصلي [الشكل 9 (ب)].

الشكل 9. مقارنة بين منطقة A لقطعة اختبار Mercedes قبل وبعد التحسين. (أ) مخطط سرعة التغذية [15]؛ (ب) جودة سطح المعالجة.
4.3.2. تحسين معلمات عملية الخراطة المعتمدة على التعلم من البيانات الكبيرة.
تحسين معلمات العملية في المعالجة الرقمية مهم للغاية، حيث تؤثر على جودة المعالجة، والكفاءة، وعمر الموارد التصنيعية مثل الماكينات والأدوات [16، 17]. تم إجراء العديد من الأبحاث ذات الصلة حول تحسين معلمات العملية. إحدى الطرق هي تحقيق تحسين معلمات العملية من خلال النمذجة النظرية لقوى القطع، واستقرار القطع، وما إلى ذلك [18]. بالإضافة إلى تحسين معلمات العملية المعتمدة على النمذجة التحليلية النظرية، ظهرت مؤخرًا طرق تحسين معلمات العملية المعتمدة على نماذج البيانات الكبيرة [19، 20].
تم تنفيذ هذه الحالة على ماكينة الخراطة الذكية BL5-C المجهزة بـ INC، باستخدام بيانات عملية المعالجة الرقمية، لإنشاء نموذج استجابة نظام العملية للماكينة، والتحقق من جدوى وفعالية طرق تعلم واستخدام المعرفة المتعلقة بعملية المعالجة المعتمدة على البيانات الكبيرة. العملية المحددة هي كما يلي:
(1) استخدام شبكة عصبية BP كنموذج لوصف نمط استجابة نظام العملية لهذه الماكينة، حيث تكون مدخلات النموذج هي 5 معلمات عملية مثل عمق القطع، ونصف قطر القطع، وكمية إزالة المواد، بينما تكون المخرجات هي قدرة المحور الرئيسي، كما هو موضح في الشكل 10.

الشكل 10. نموذج شبكة عصبية BP الذي يمثل معلمات عملية ماكينة BL5-C - استجابة قدرة المحور الرئيسي.
(2) اختيار قطع العمل الشائعة في الإنتاج الفعلي لهذه الماكينة، وتسجيل بيانات المجال الكبير أثناء المعالجة. يتم فصل بيانات قدرة المحور الرئيسي الثابتة لتكون عينة تدريب لمخرجات الشبكة العصبية. من خلال تحليل مجال التعليمات، يتم استخراج معلمات القطع المقابلة لعينة البيانات الثابتة، بما في ذلك عمق القطع، وسرعة التغذية، وكمية إزالة المواد، وسرعة دوران المحور، ونصف قطر الدوران، لتكون عينة تدريب لمداخل الشبكة العصبية. يتم استخراج عينات ثابتة باستمرار لتدريب نموذج الشبكة العصبية، ومع تقدم المعالجة، يكتسب هذا النموذج تدريجيًا القدرة على التنبؤ بقدرة المحور الرئيسي أثناء المعالجة، مما يعني أنه تم تطوير نموذج لمحاكاة قدرة المحور الرئيسي لهذه الماكينة.
(3) قبل المعالجة الفعلية لقطع العمل الجديدة (التي تختلف في الشكل ومعلمات العملية)، يتم أولاً إجراء محاكاة، وتكرار، وتحسين في هذا النموذج. بالنسبة للقطع الموضحة في الجدول 2، يتم تحسين كفاءة المعالجة مع اعتبار قدرة المحور الرئيسي القصوى المسموح بها وتقلب القدرة كقيود. تظهر منحنيات سرعة التغذية وقدرة المحور الرئيسي قبل وبعد التحسين في الشكل 11 (أ) و(ب)، بينما تظهر أوقات المعالجة في الجدول 2. تشير النتائج إلى أنه في ظل تلبية قيود الشروط، تم تقصير وقت المعالجة بعد التحسين بنسبة 27.8% مقارنة بما قبل التحسين.
الجدول 2 نتائج التحسين

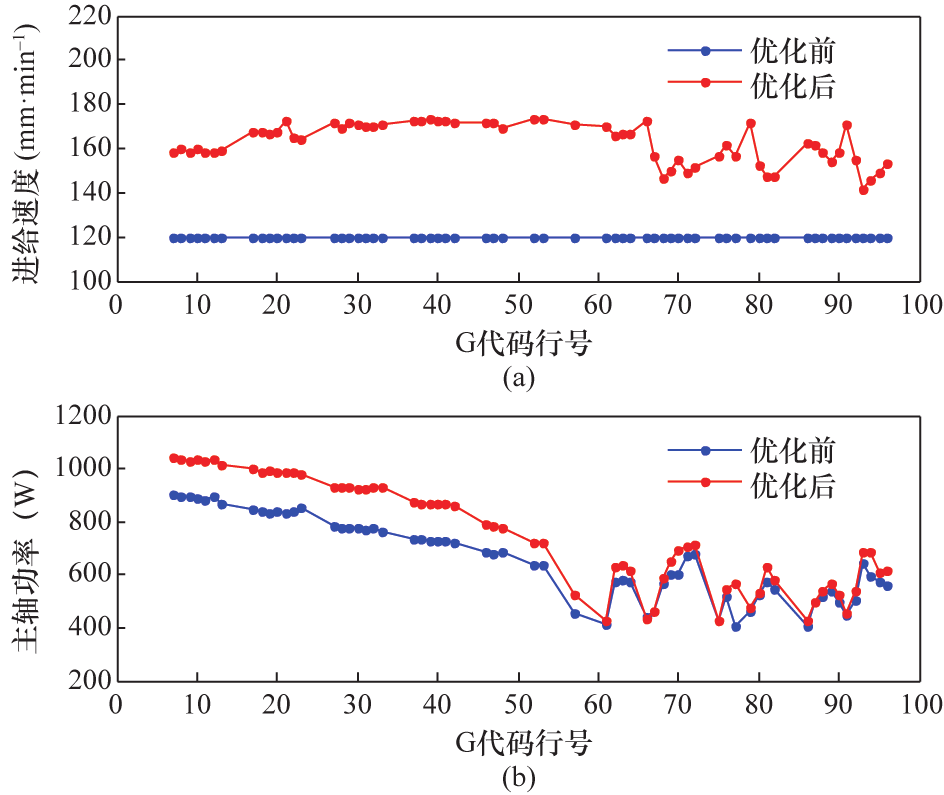
الشكل 11. النتائج قبل وبعد التحسين. (أ) سرعة التغذية؛ (ب) قدرة المحور الرئيسي.
4.3.3. نمذجة مختلطة لنظام تغذية الماكينة وتعويض الأخطاء المعتمدة على الديناميكا والتعلم العميق.
نمذجة نظام تغذية الماكينة هي الأساس لتحقيق تحسين استراتيجيات التحكم، وتحديد المعلمات، وتعويض الأخطاء في الشكل، مما يعزز أداء استجابة النظام الديناميكي [21، 22]. استنادًا إلى التحليل النظري، قام Erkorkmaz وAltintas [23] بإجراء تحليل رياضي وفيزيائي لنظام التغذية، واستخدموا طريقة المربعات الصغرى غير المنحازة ونموذج الاحتكاك لإجراء التعرف على المعلمات الديناميكية لنظام التغذية وتحليل خصائص الاحتكاك، مما أدى إلى إنشاء نموذج لنظام التغذية، وإرشاد تصميم نظام التغذية عالي السرعة. على عكس طرق النمذجة النظرية، يركز بعض الباحثين على طرق النمذجة المعتمدة على البيانات. اقترح Huo وPoo [24] طريقة نمذجة باستخدام شبكة عصبية ذات انحدار خطي، لإنشاء نموذج لنظام تغذية الماكينة. باستخدام هذا النموذج، يمكن إدخال موضع التعليمات، مما يسمح بالتنبؤ بموقع استجابة الماكينة الفعلي. اقترح Li وآخرون [25] طريقة نمذجة معتمدة على شبكة الثقة العميقة (DBN) لإنشاء نموذج للتنبؤ بخطأ الفجوة العكسية.
تم تنفيذ هذه الحالة على ماكينة الطحن الذكية BM8-H المجهزة بـ INC، باستخدام طريقة مختلطة من البيانات الكبيرة والنمذجة النظرية متعددة المجالات لإنشاء نموذج لنظام تغذية الماكينة، واستكشاف طرق نمذجة نظام تغذية الماكينة وإمكانية تنفيذ التعويض بناءً على نتائج محاكاة النموذج. خطوات التنفيذ هي كما يلي:
(1) استخدام ماكينة الطحن BM8-H كموضوع تجريبي، لإنشاء نموذجها.X和Yنموذج نظرية متعددة المجالات لجدول العمل المحوري. يتضمن هذا النموذج القيادة الخدمية والمحرك الخدمي وطاولة العمل وأجزائها الميكانيكية. حيث يتم نمذجة نموذج القيادة الخدمية والمحرك الخدمي باستخدام معلمات تصميمها. المعلمات الرئيسية لنموذج الجزء الميكانيكي موضحة في الجدول 3. لتحديد هذه المعلمات بدقة، يتم استخدام تحليل الحساسية لتحديد ترتيب التعرف، حيث يتم إعطاء قيمة افتراضية أولاً للمعلمات ذات الحساسية المنخفضة، ثم يتم التعرف على المعلمات من الأعلى إلى الأدنى. نطاق التوزيع النظري للمعلمات ونتائج التعرف موضحة في الجدول 3.
الجدول 3 معلمات التعرف ونطاق التعرف الخاص بها

استخدم دائرة نصف قطرها 50 مم وسرعة تغذية 3000 مم·دقيقة−1للتحقق من دقة توقع هذا النموذج، كانت النتائج كما هو موضح في الشكل 12 (ب)، حيث كانت أقصى خطأ في الشكل 10.07 ميكرومتر.

الشكل 12. (أ) الشكل الدائري للأمر، الشكل الفعلي، محاكاة النموذج الديناميكي وتوقع النموذج المختلط؛ (ب) خطأ محاكاة النموذج الديناميكي للشكل الدائري (باللون الأحمر)، خطأ توقع النموذج المختلط (باللون الأزرق).
(2) لتحسين دقة التوقع، تم تصميم نموذج مختلط كما هو موضح في الشكل 13. يتكون هذا النموذج من نموذج أساسي ونموذج انحراف. النموذج الأساسي هو نموذج النظرية متعددة المجالات الذي تم الحصول عليه في الخطوة (1). نموذج الانحراف هو نموذج شبكة عصبية مكونة من 6 طبقات. مدخلاته هي تسلسل أوامر نظام التغذية وتسلسل توقعات نموذج النظرية متعددة المجالات، ومخرجاته هي تسلسل الفروق بين قيم التوقع والمحسوبة.X، بيانات الأوامر المختلفة لجدول العمل المحوري وبيانات الترميز الفعلية المستخرجة من العينات، يمكن تدريب نماذج الانحراف الخاصة بكل منX,Yجدول العمل المحوري للحصول على نماذج انحرافها.
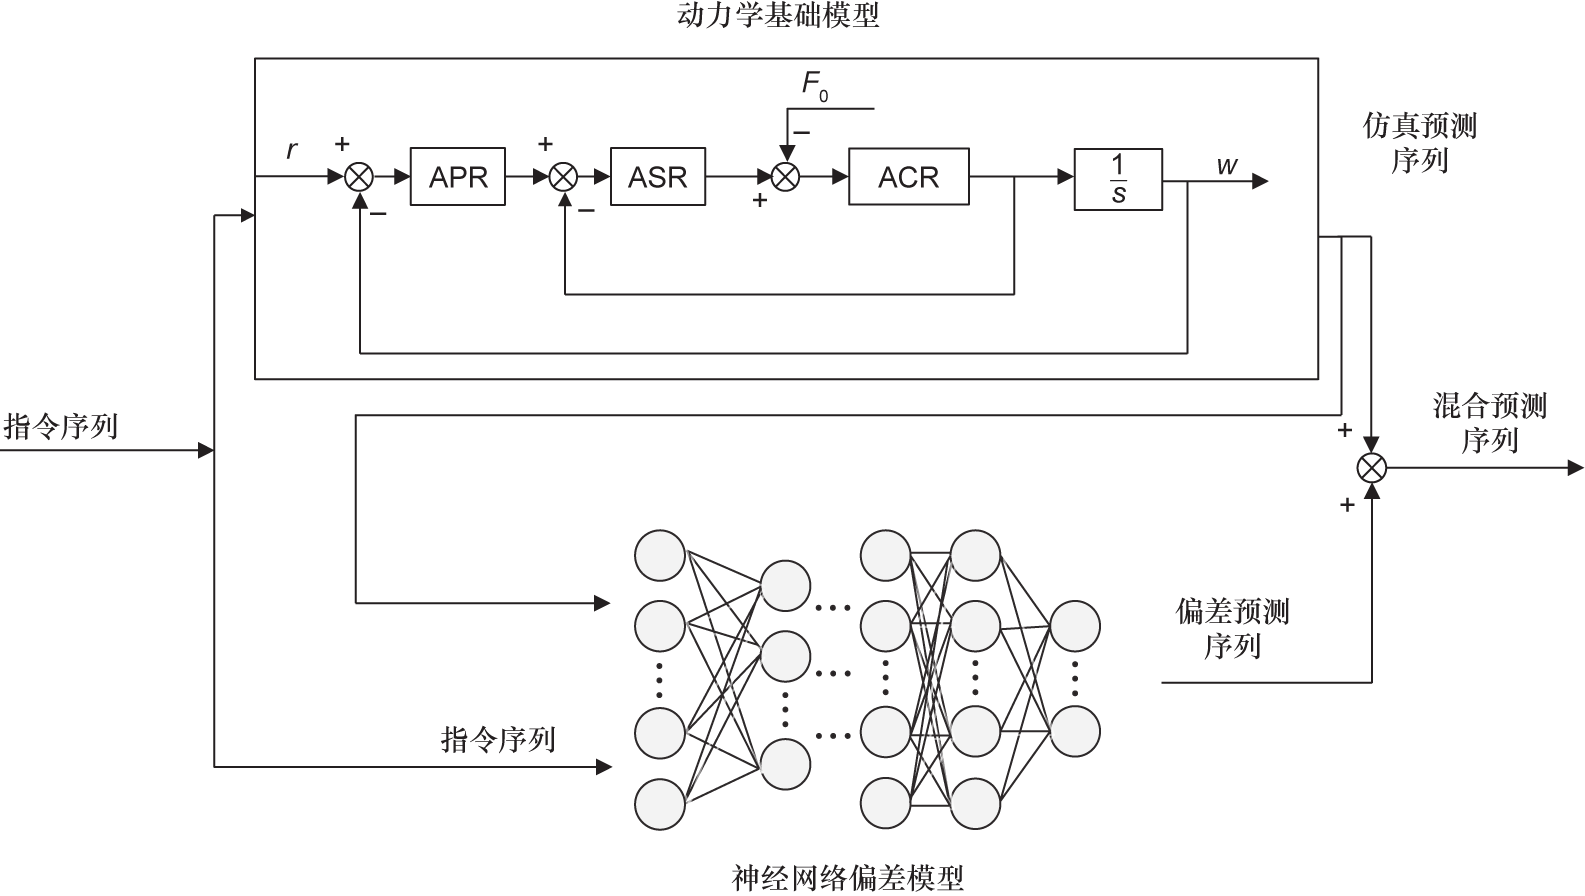
الشكل 13. مخطط نموذج مختلط لنظام تغذية الآلة.
حيث يحتوي النموذج الأساسي على وحدات رئيسية تشمل منظم الموقع APR (منظم الموقع التلقائي)، منظم السرعة ASR (منظم السرعة التلقائي)، منظم التيار ACR (منظم التيار التلقائي)، والمحرك وأجزاء النقل الميكانيكية.rهو إدخال أوامر النظام،wهو الإخراج الفعلي،F0هو إدخال الاضطراب.
(3) دقة توقع خطأ الشكل كما هو موضح في الشكل 12 (ب)، حيث كانت أقصى قيمة لخطأ توقع النموذج المختلط 3.21 ميكرومتر. يمكن أن تلبي متطلبات دقة التوقع اللازمة لتعويض الآلات ذات الدقة المتوسطة. بناءً على خطأ الشكل في مسار التوقع، تم إجراء تعويض لموقع المسار الدائري، وكانت النتائج كما هو موضح في الشكل 14، حيث كان خطأ الشكل قبل التعويض حوالي 12.53 ميكرومتر، وخطأ الشكل بعد التعويض حوالي 4.58 ميكرومتر (انخفاض بنسبة 63.4%). تشير النتائج إلى أن طريقة النمذجة المختلطة التي تجمع بين النمذجة متعددة المجالات التقليدية ونموذج الشبكة العصبية النموذجي للذكاء الاصطناعي يمكن أن تعزز دقة التحكم في حركة نظام تغذية الآلة.

الشكل 14. (أ) الشكل الدائري للأمر، الشكل الفعلي قبل التعويض والشكل الفعلي بعد التعويض؛ (ب) خطأ الشكل الدائري (باللون الأحمر) وخطأ الشكل بعد التعويض (باللون الأزرق).
5. الخلاصة والتوقعات
استكشفت هذه المقالة دمج وتطبيق تقنيات الذكاء الاصطناعي من الجيل الجديد في آلات التحكم الرقمي، وحللت الاتجاهات التطورية للآلات من آلات التحكم الرقمي إلى آلات "الإنترنت +"، وصولاً إلى آلات "الذكاء +". تم دراسة مبدأ "التمكين" الذي يحقق الإدراك الذاتي والاتصال، والتعلم الذاتي والنمذجة، والتحسين الذاتي واتخاذ القرار، والتحكم الذاتي والتنفيذ باستخدام تقنيات البيانات الكبيرة والذكاء الاصطناعي، وكشفت أن جوهر الذكاء في الآلات يكمن في قدرتها على توليد المعرفة تلقائيًا، وتراكم المعرفة، واستخدام المعرفة لتحقيق أهداف عالية الجودة وفعالة وموثوقة وآمنة ومنخفضة الاستهلاك. لتحقيق الذكاء في آلات التحكم الرقمي، اقترحت هذه المقالة ثلاث تقنيات تمكين ذكية: طريقة تحليل مجال الأوامر، نموذج التوأم الرقمي المختلط، والتحكم المزدوج بالرموز، وصممت وطور نموذج أولي لنظام التحكم الرقمي INC، وأنتجت ثلاث آلات ذكية. تم إجراء ثلاث تجارب تطبيقية على هذه الآلات الذكية، وأظهرت النتائج أن تقنيات التمكين الذكية الثلاث المقترحة في هذه المقالة تتمتع بجدوى وتقدم جيدين، ويمكن أن تحسن بشكل كبير جودة سطح المعالجة (تنعيم الانتقال عند ميزات السطح)، وزيادة كفاءة المعالجة (زيادة بنسبة 27.8%)، وتقليل خطأ شكل نظام التغذية (تقليل بنسبة 63.4%).
تعتبر الأعمال البحثية الحالية في هذه المقالة استكشافًا أوليًا للآلات الذكية. هناك مواضيع تستحق المزيد من البحث العميق في المستقبل: طرق الحصول على عينات فعالة (عينات إيجابية وسلبية) مناسبة لنمذجة التعلم الآلي من البيانات المتراكمة خلال عملية المعالجة، وتقنيات المنصات المشتركة والمشتركة والذكية للآلات الذكية؛ بالإضافة إلى تطبيق تقنيات الذكاء الاصطناعي المتكاملة مع احتياجات صناعة الآلات في الممارسات الإنتاجية.
شكر وتقدير
أود أن أشكر بشكل خاص الأكاديمي تشو جي من الأكاديمية الصينية للهندسة على توجيهاته في هذه المقالة. تم إكمال هذه المقالة بدعم من مشروع صندوق العلوم الطبيعية الوطنية (51675204 و51575210) والمشروع الكبير للعلوم والتكنولوجيا الوطنية 04 (2018ZX04035002-002).
الأخبار ذات الصلة
دان الجديد

شركة Nanjing Arrow Chushi Industry and Trade Co. ، Ltd.
الهاتف:+ 86 025 84958290
العنوان: رقم 105 ، المبنى 8 ، المنطقة 8 ، سوق Lingxin ، منطقة Jiangning ، Nanjing
روابط ودية:متجر علي الطبيب بالقطع